2026-10-06 08:21:21
作者:科技
分享:


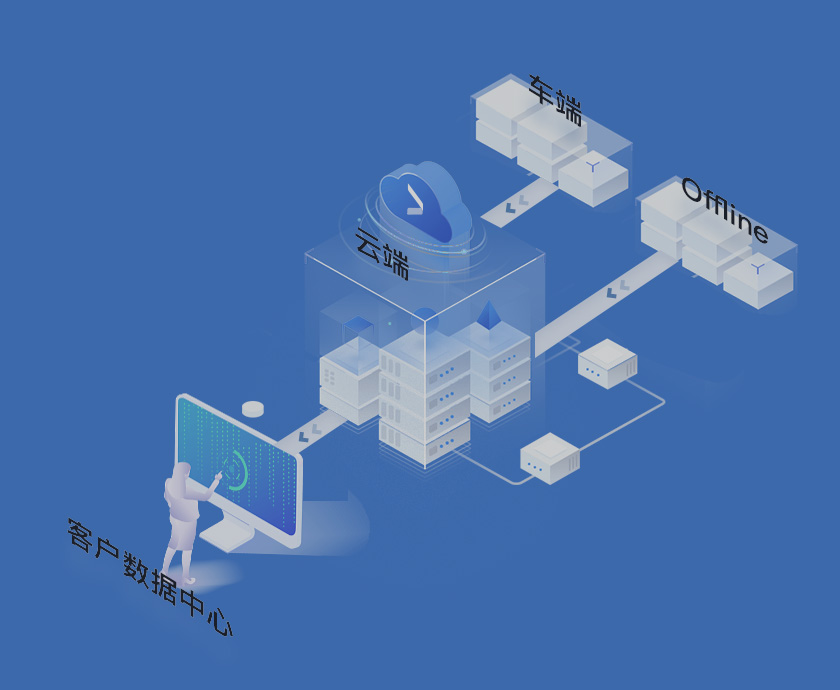
很多人以为,自动驾驶系统的决策质量与数据输入量呈线性正相关——数据量越大,系统表现越稳定。其实不然。当系统遭遇「{"error":"没有更多数据了"}」这类底层数据断层时,其容错机制的设计逻辑远比外界想象的复杂。这种状态并非单纯由传感器失效引发,更可能源于高精地图更新延迟、V2X通信中断或边缘计算节点过载等系统性风险。
自动驾驶系统的感知层通常采用多模态传感器融合架构,激光雷达、摄像头与毫米波雷达的数据流在时间同步与空间校准后形成环境模型。然而,当某一关键传感器因物理遮挡或算法失效导致数据流中断时,系统需启动感知冗余机制——听起来可能反直觉,但在实际工程中,冗余设计并非简单叠加传感器,而是通过动态权重分配实现数据源的优先级切换。例如,在隧道场景中,摄像头因光照不足失效时,系统会提升激光雷达点云数据的权重,同时调用惯性导航单元进行短期位置推算。
但当所有传感器数据流同时中断(如极端天气导致多传感器失效),或高精地图服务因网络故障无法提供先验信息时,系统将进入「数据断层」状态。此时,决策层的容错逻辑需从「感知-规划-控制」的正常流程切换至「最小风险策略」——这不是简单的急停,而是根据车辆当前速度、周围交通密度与道路拓扑结构,动态计算最优停车位置。例如,在高速场景中,系统会优先选择应急车道或服务区入口作为停车目标,而非直接刹停在行车道。
2023年9月,某头部自动驾驶企业在慕尼黑环城高速(A99)进行L4级系统测试时,遭遇罕见的数据断层事件。测试车辆在行驶至第12公里处时,因基站切换导致5G-V2X通信中断,同时高精地图服务因服务器过载无法响应请求。此时,车辆感知层虽能通过本地传感器维持环境建模,但决策层因缺失高精地图的先验信息(如匝道出口位置、限速变化点),无法完成长距离路径规划。
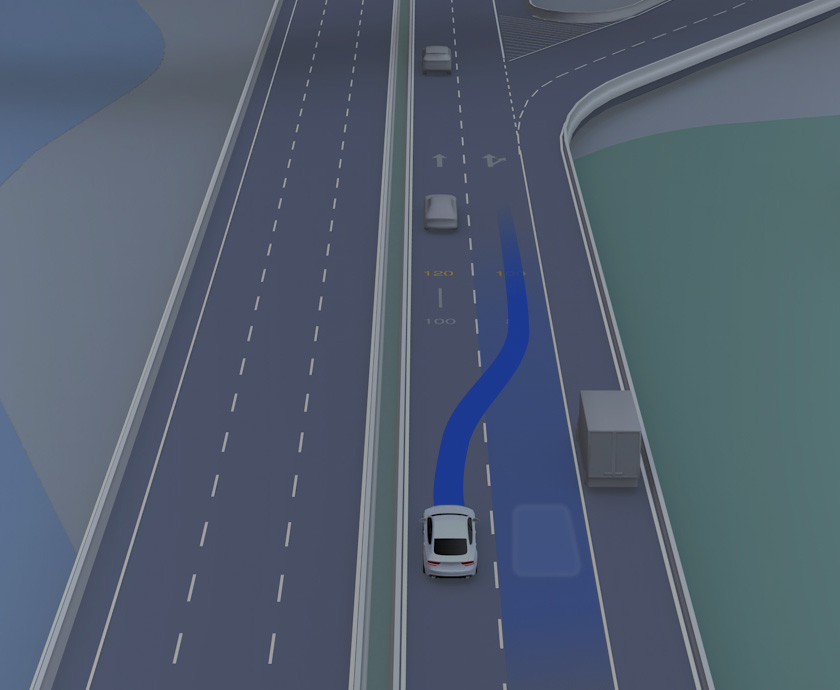
系统响应逻辑:车辆首先启动「感知降级」模式,将激光雷达点云与摄像头数据的融合频率从10Hz提升至20Hz,以弥补高精地图缺失导致的定位误差;同时,决策层切换至「基于局部感知的动态避障」策略,通过实时检测周围车辆的运动轨迹,动态调整车速与车道位置。最终,车辆在行驶3.2公里后,通过路边RSU(路侧单元)的短程通信恢复高精地图数据,重新规划路径并完成测试任务。
这一案例揭示了一个关键事实:自动驾驶系统的容错能力不仅取决于传感器数量或算法复杂度,更依赖于对数据断层状态的精准识别与分级响应。当系统明确知晓「没有更多数据了」时,其决策逻辑会从「追求最优解」转向「避免最坏解」——这种转变需要底层架构支持动态策略切换,而非简单的故障代码触发。
数据断层不是技术缺陷,而是自动驾驶系统从实验室走向真实道路的必经考验。当行业热衷于讨论「多少公里测试数据」或「多少层冗余设计」时,真正的工程挑战在于:如何让系统在数据流中断的瞬间,依然能保持对物理世界的理性判断。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com