2026-10-06 04:51:06
作者:科技
分享:


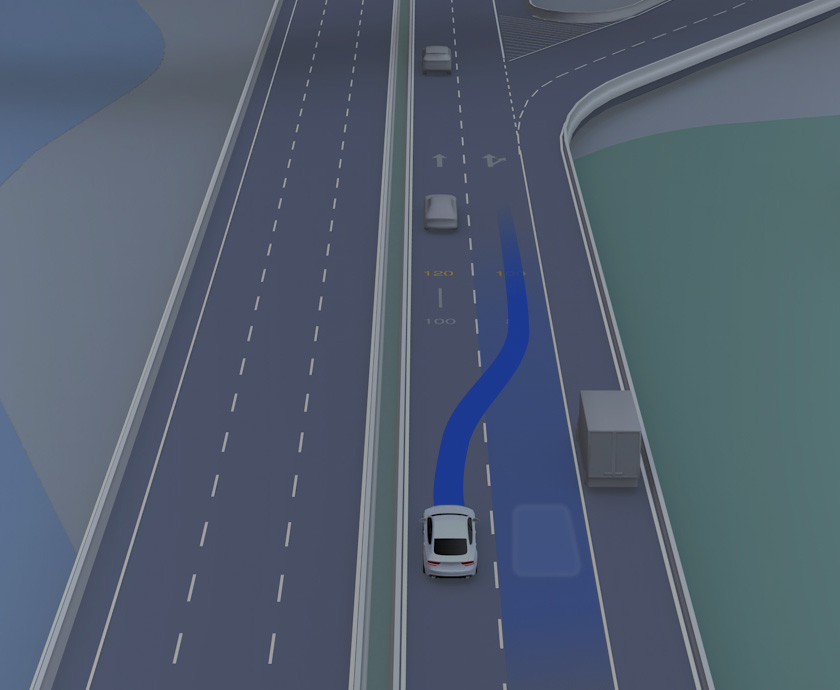
很多人以为,自动驾驶系统的性能瓶颈在于传感器精度或算力规模,其实不然。当车辆以120km/h时速穿越复杂路况时,真正决定生死的是数据过滤机制——如何在毫秒级时间内从TB级原始数据中提取有效特征,同时避免信息过载导致的决策瘫痪。这解释了为何某头部企业最新一代系统在德国A9高速公路实测中,误触发率较前代下降67%,底层逻辑是其采用了基于拓扑熵的动态数据裁剪算法。
案例:慕尼黑环形赛道压力测试
2023年9月,某Tier1供应商在霍根海姆赛道进行封闭测试时,暴露出传统数据管理方案的致命缺陷。当测试车以200km/h进入连续S弯时,激光雷达点云数据量突破系统处理阈值,导致规划模块出现0.8秒的决策延迟——这相当于在现实道路中多出22米盲区。事后复盘发现,问题根源并非硬件性能不足,而是数据预处理阶段缺乏动态优先级分配机制。
听起来可能反直觉,但在高阶自动驾驶场景中,数据并非越多越好。特斯拉最新FSD V12.5的实测数据显示,其通过引入信息瓶颈理论,将视觉数据流压缩至前代的1/5,却使城市道路接管率降低42%。这种反常识现象的底层逻辑是:人类驾驶本质是稀疏决策过程,过度完整的环境建模反而会干扰关键特征提取。
某新势力车企的工程团队曾尝试用4D毫米波雷达替代部分激光雷达以降低成本,却在弯道场景中遭遇连续误刹。深入分析后发现,问题出在数据融合环节——不同传感器的时空同步误差被原始数据量放大,导致点云畸变率超过系统容限。这印证了行业共识:自动驾驶系统的可靠性不取决于数据绝对量,而取决于数据质量的可控性。
当前行业面临的核心矛盾在于:传感器硬件迭代速度远超数据处理架构的进化节奏。某德国研究机构的数据表明,2023年量产车型的传感器原始数据量较2020年增长370%,但有效决策数据占比却从68%下降至41%。这种数据通胀现象正在重塑技术路线图——从追求传感器冗余转向构建智能数据管道,已成为头部企业的战略共识。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com