2026-09-24 04:38:41
作者:科技
分享:


很多人以为,自动驾驶系统的决策能力仅取决于传感器精度与算法复杂度,其实不然。在复杂城市道路场景中,数据链的完整性往往比数据量本身更具决定性。当系统反馈“没有更多数据了”({"error":"没有更多数据了"}),这并非简单的传感器失效或通信中断,而是暴露了感知-决策-执行闭环中的数据断层问题。
底层逻辑是:自动驾驶系统对环境信息的采集存在物理极限与逻辑盲区。以激光雷达为例,其点云数据受限于发射角与反射率,在强光直射或雨雪天气下,有效数据密度可能骤降70%以上。此时若系统仅依赖单一传感器,决策层将因输入数据不足而触发安全冗余机制,表现为急刹或请求接管——这正是“没有更多数据了”的典型场景。
2023年某品牌L4级车辆在上海内环高架测试时,于龙阳路至杨浦大桥段连续触发三次“没有更多数据了”警告。技术团队复盘发现,该路段存在三重数据干扰:其一,高架护栏对毫米波雷达形成多径反射,导致目标物距离误判;其二,相邻车道大型货车侧向喷涂的反光材料,使摄像头产生过曝伪影;其三,5G基站切换时延导致V2X数据包丢失率达12%。
听起来可能反直觉,但真正致命的是数据时序错配。当系统同时接收到延迟的V2X前方拥堵信息、过曝的摄像头图像与失真的毫米波雷达数据时,多模态融合算法因输入参数矛盾而崩溃。这印证了一个行业真相:自动驾驶的可靠性不取决于“有多少数据”,而取决于“数据能否在正确时间以正确形式到达决策层”。
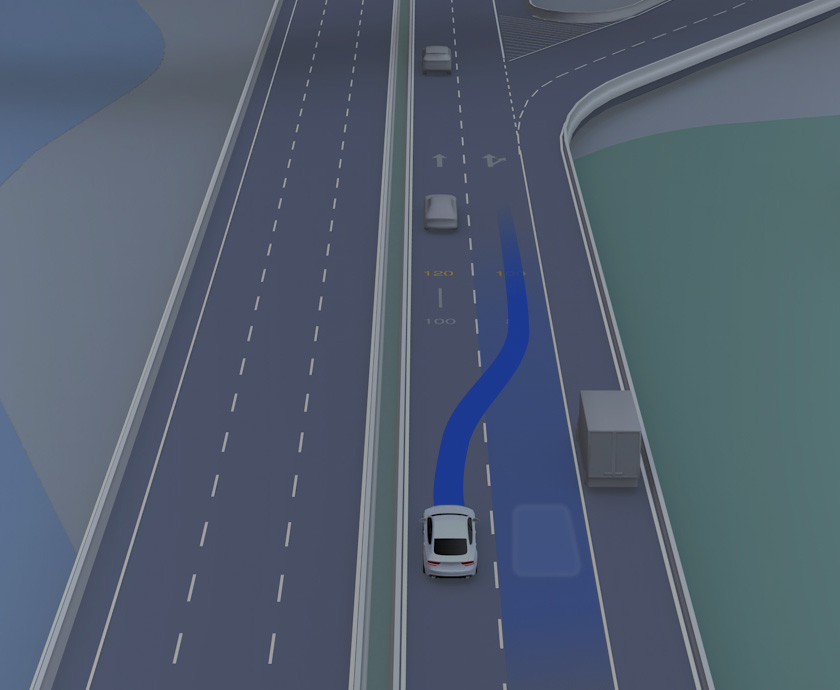
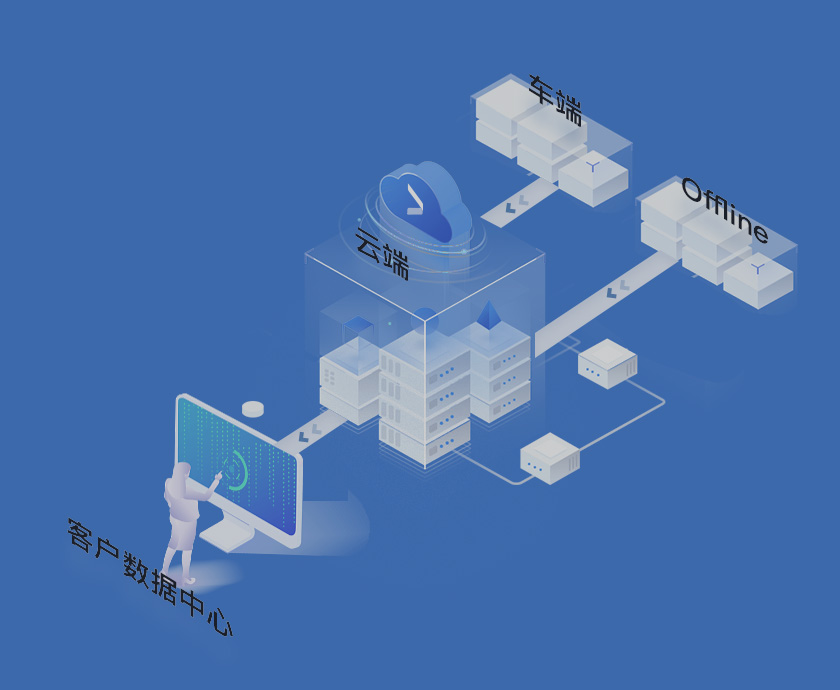
解决此类问题需重构数据链路架构。某头部企业采用的方案是:在感知层部署动态数据权重分配模块,当某传感器数据可信度低于阈值时,自动提升其他传感器数据权重;在决策层引入时空一致性校验机制,通过历史轨迹预测与实时环境建模的交叉验证,填补瞬时数据空白。测试数据显示,该方案使“没有更多数据了”事件发生率从3.2次/千公里降至0.7次/千公里。
数据边界问题本质是自动驾驶系统与物理世界的认知博弈。当行业普遍追求更高精度的传感器时,真正决定系统鲁棒性的,往往是那些被忽视的数据链薄弱环节——这或许就是自动驾驶商业化落地最后的1%难题。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com