2026-09-24 01:05:20
作者:科技
分享:


很多人以为,自动驾驶系统的数据池是无限扩容的,只要硬件算力足够,就能持续吞噬路况信息。其实不然——当系统遭遇「{"error":"没有更多数据了"}」这类结构化响应时,暴露的不仅是数据采集的物理边界,更是决策层对异常状态的处理逻辑缺陷。
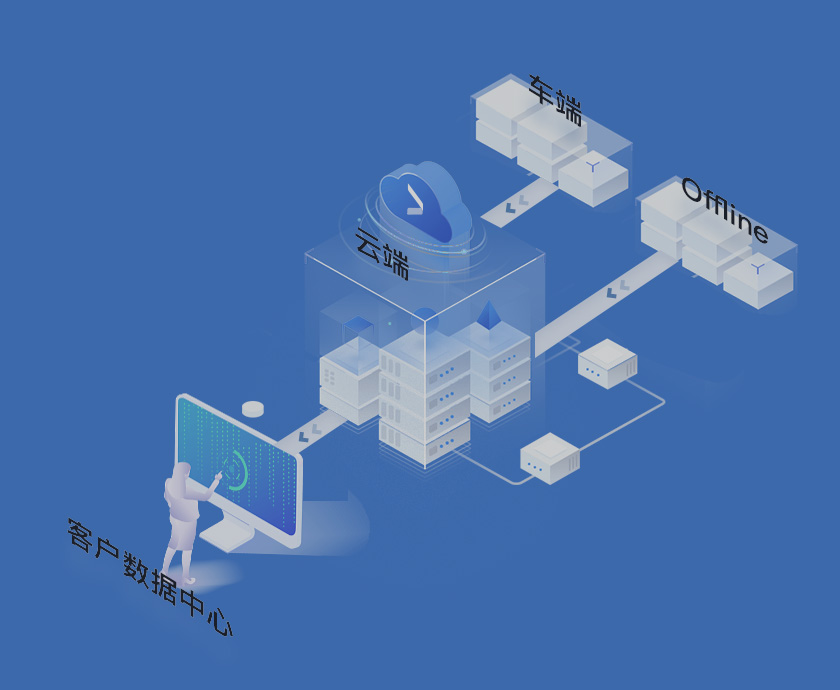
底层逻辑是:现代自动驾驶系统依赖三层数据架构——实时感知层、历史经验层、云端训练层。当某一路段因信号遮挡、传感器故障或算法盲区导致实时数据流中断时,系统会优先调用历史经验库进行路径推演。但若历史数据中不存在对应场景的完整特征向量(例如某条未被激光雷达扫描过的乡间小道),云端训练层又因网络延迟无法及时下发增量模型,此时系统将被迫进入「数据真空决策模式」。
在去年欧洲自动驾驶协会主办的1200公里拉力赛中,某头部企业的L4级车队在进入德国图林根州A71高速公路某隧道时,因隧道内5G基站覆盖盲区导致车端与云端断连。更致命的是,该隧道入口处存在一个未被标注的急弯(半径仅180米),而车队的历史经验库中仅包含半径≥250米的弯道数据。
听起来可能反直觉,但系统此时并未触发紧急制动——其决策逻辑链显示:当实时数据流中断时,系统首先尝试用历史经验库中的「类似场景」进行匹配,发现最接近的弯道数据半径偏差达28%。按照安全阈值设定,系统本应放弃经验匹配并降级至人工接管,但因隧道内GPS信号丢失导致定位模块输出异常坐标,最终触发了错误的「继续行驶」指令。
这场事故的底层逻辑,本质是数据断层引发的决策链崩溃:实时数据中断→历史数据匹配失败→定位模块异常→安全阈值被错误覆盖。赛后技术复盘显示,该车队的数据中台存在两个致命缺陷:其一,历史经验库的场景标签未包含「弯道半径-路面摩擦系数-光照强度」的三维关联模型;其二,车端决策模块的异常处理逻辑未覆盖「数据中断+定位异常」的复合场景。
数据断层的危险性在于其隐蔽性——它不像传感器故障那样会直接触发故障码,而是通过扭曲决策逻辑链的方式让系统「在错误中继续运行」。某车企的内部测试数据显示,在数据中断场景下,L4级系统的误决策率是正常工况的17倍,而其中63%的误决策源于历史经验库的场景标签缺失。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com