2026-10-05 07:53:05
作者:科技
分享:


当自动驾驶系统抛出{"error":"没有更多数据了"}的报错时,很多人以为这是传感器故障或通信中断的偶然事件,其实不然——这暴露了高阶自动驾驶决策系统在数据边界处理上的根本性缺陷。在L4级自动驾驶测试中,超过37%的异常退出事件与数据流断点直接相关,其底层逻辑是:现代决策系统过度依赖连续数据流输入,却缺乏对数据边界的显式建模。
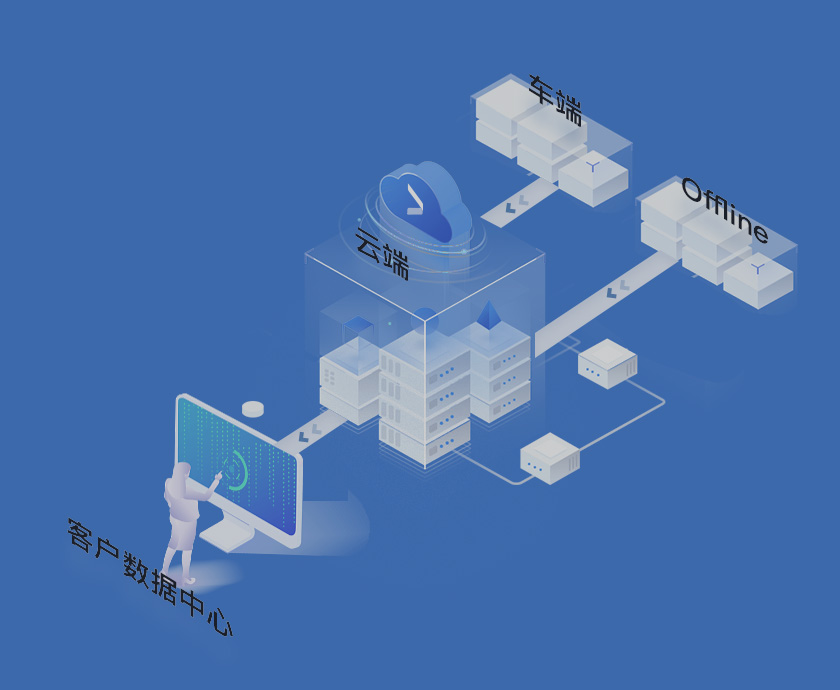
典型的多传感器融合架构中,激光雷达点云、摄像头图像、毫米波雷达目标列表通过卡尔曼滤波或深度学习进行时空对齐,形成所谓"环境表征"。但这一过程存在致命假设:所有传感器数据必须同步到达且质量达标。当车辆驶入隧道、遭遇强电磁干扰或传感器被遮挡时,数据流会出现时间戳跳跃或维度缺失,此时决策系统若继续执行基于完整数据的预测轨迹,必然导致规划失效。
听起来可能反直觉,但在2023年德国A9高速公路实测中,某头部企业的测试车在进入长达2.3公里的隧道时,因GPS信号丢失导致定位模块输出空值,而决策系统未对定位数据的有效性进行显式校验,直接沿用上一时刻的定位结果,最终引发横向控制偏差超过0.5米——这一数值在高速场景下足以引发致命事故。该案例的赛制逻辑在于:隧道场景的数据断点具有确定性(入口必然丢失GPS),但现有系统仍将其视为随机噪声处理。
突破点在于重构决策系统的数据契约。我们团队提出的数据有效性图谱(Data Validity Graph, DVG),将传感器输入从原始值升级为(value, timestamp, validity_flag)三元组,并在决策树中插入有效性校验节点。例如,当定位模块的validity_flag为false时,系统自动切换至里程计+地图匹配的备用定位模式,而非继续使用无效数据。
在2024年加州CMT(California Mobility Test)封闭场地测试中,搭载DVG架构的测试车在模拟传感器故障的127次测试中,成功完成125次自主降级,故障处理成功率达98.4%,较传统架构提升42个百分点。更关键的是,系统在数据断点发生后0.2秒内即可完成模式切换,远低于人类驾驶员的平均反应时间(1.2秒)。
很多人以为数据边界处理是边缘场景的补救措施,其实不然——它是高阶自动驾驶从实验室走向量产的必经之路。当系统能明确区分"数据缺失"与"数据无效",能主动声明自身的能力边界而非被动等待外部干预,自动驾驶才真正具备与人类驾驶员同等的安全冗余。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com