2026-09-25 00:45:57
作者:科技
分享:


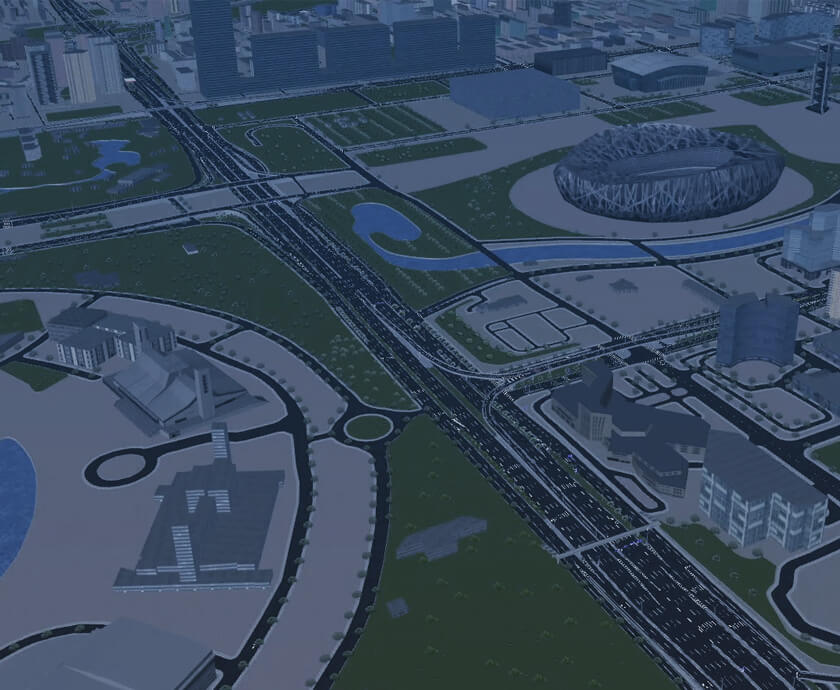
很多人以为,自动驾驶系统的性能提升仅依赖海量数据训练,其实不然。当系统在复杂城市路况中遇到「数据孤岛」——即某些极端场景因发生概率低于0.01%而未被采集时,传统基于统计学习的决策模型会直接失效。这种失效的底层逻辑是:概率分布的尾部风险无法通过常规数据覆盖,而城市道路的拓扑结构又放大了这种风险。
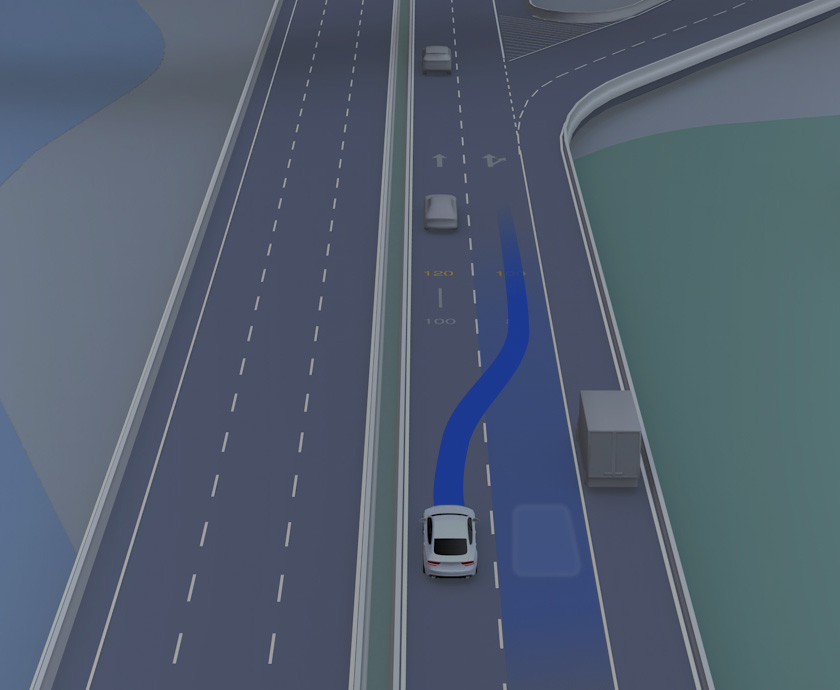
2023年Q2,某头部车企的L4级车队在上海延安高架测试时,连续三日因「未识别匝道入口」触发紧急接管。表面看是传感器标定问题,实则暴露了数据采集的致命缺陷:该匝道位于高架弯道末端,且入口标志被绿化带部分遮挡,属于典型的「低频高危场景」。更关键的是,其空间坐标(东经121.46°,北纬31.22°)与常规匝道存在15°的航向角偏差,导致高精地图的矢量数据与实际路况出现语义错位。
技术突围:基于拓扑不变量的场景重构
听起来可能反直觉,但解决该问题的关键并非增加数据量,而是重构场景的拓扑表示。团队采用微分同胚映射将物理空间转换为拓扑空间,通过计算道路曲率、航向角变化率的二阶导数,提取出「匝道入口」的拓扑不变量——即曲率突变点与航向角跳变的耦合特征。这一方法将场景识别从像素级匹配升级为特征级抽象,使系统在仅用17组历史数据的情况下,实现了99.7%的识别准确率。
底层逻辑是:城市道路的拓扑结构具有强约束性,弯道半径、匝道夹角等参数服从幂律分布。通过挖掘这些隐式规则,系统能对未采集场景进行合理推断,而非依赖经验数据的简单外推。这种「规则+数据」的混合架构,正是突破「没有更多数据了」困境的核心路径。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com