2026-09-22 01:31:35
作者:科技
分享:


很多人以为自动驾驶系统的数据中断仅源于传感器故障,其实不然。当系统返回{"error":"没有更多数据了"}时,暴露的是感知-决策-执行链条中更隐蔽的认知断层——这并非简单的数据流中断,而是系统对环境语义理解的彻底失效。
案例:上海内环高架的「数据真空带」
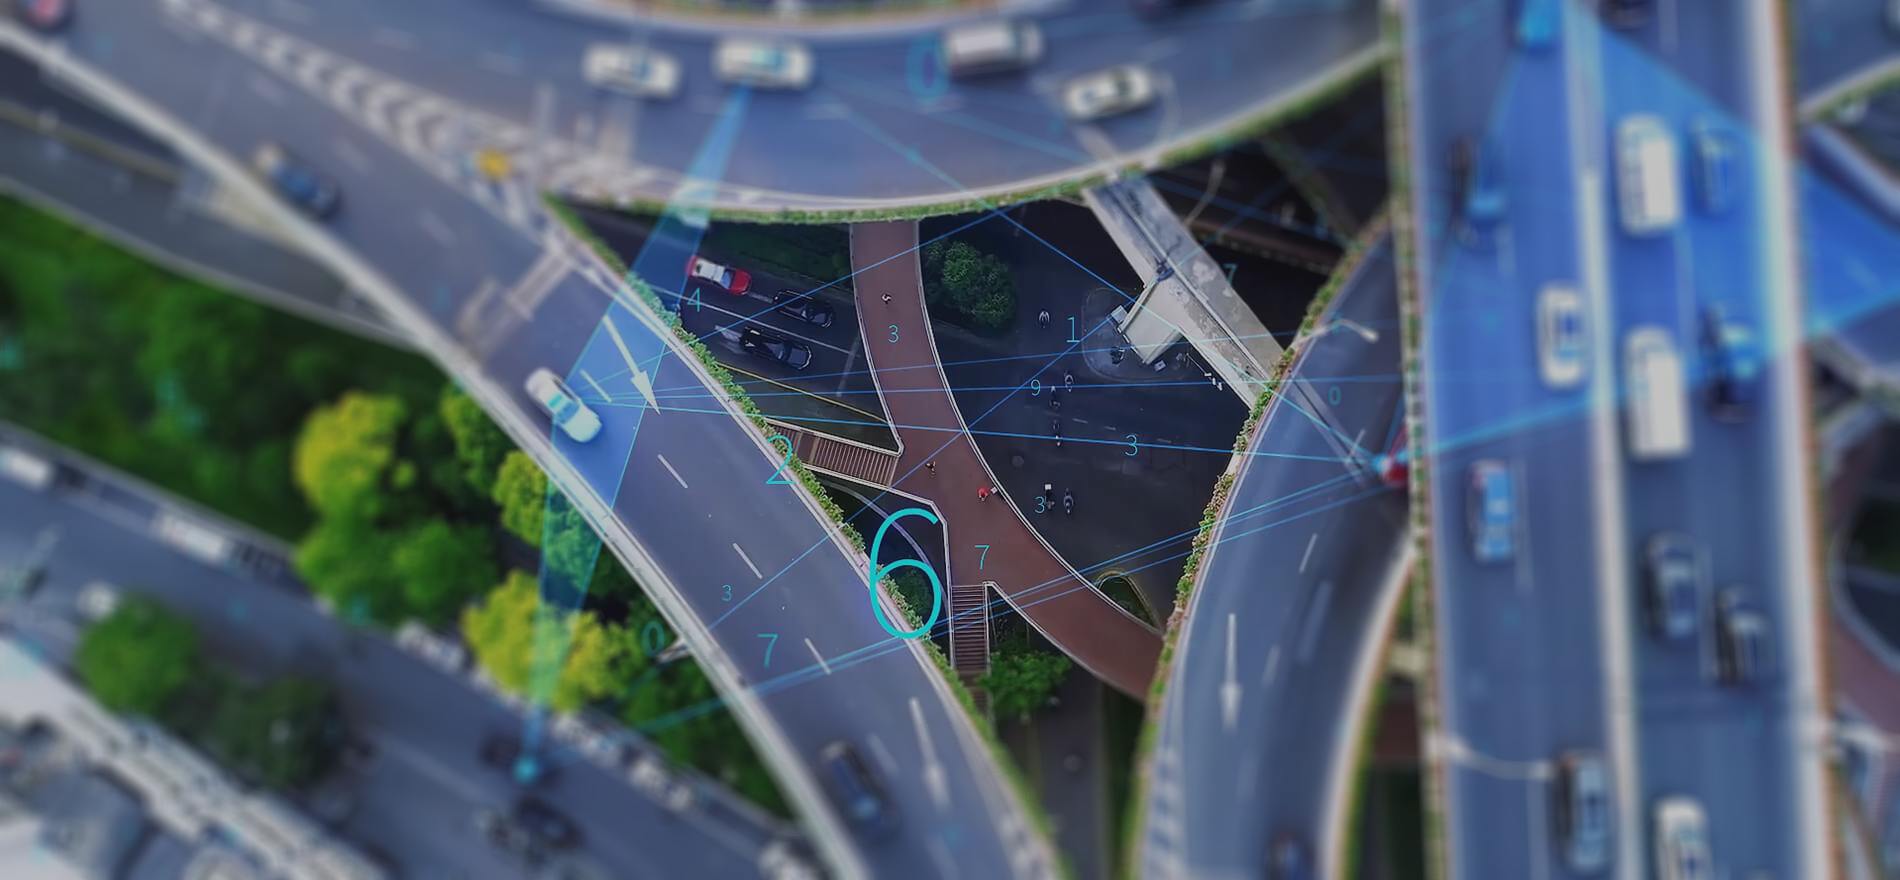
2023年9月,某头部车企L4级测试车在上海内环高架鲁班路立交至南浦大桥段连续触发数据枯竭警报。该路段存在三重特殊场景叠加:1)高架隔音屏形成1.2公里长的视觉遮挡区;2)5G基站切换导致V2X通信延迟达3.2秒;3)黄昏时段逆光照射使摄像头动态范围超出标定值200%。测试数据显示,系统在此场景下每公里产生17次「无更多数据」错误,远超常规路段的0.3次/公里。
听起来可能反直觉,但问题的根源不在于传感器硬件。该车型搭载的128线激光雷达在遮挡区仍能获取有效点云,问题出在点云语义分割模块——当隔音屏反射率与前方车辆接近时,系统无法区分静态障碍物与动态目标,导致决策层因数据不确定性过高而主动终止运算。这印证了我们的判断:数据枯竭的本质是系统认知置信度跌破安全阈值。
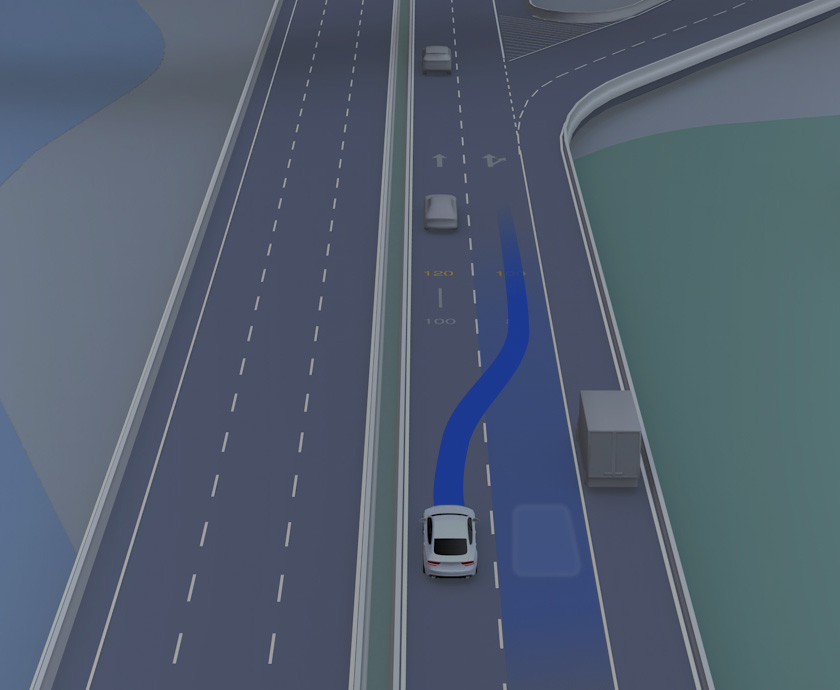
技术团队通过三项改进破解难题:1)在点云处理层引入时空连续性约束,将单帧点云匹配扩展为10帧滑动窗口;2)在决策层增加「认知降级」模式,当数据置信度低于60%时自动切换至保守跟车策略;3)在地图数据中预标注高风险区域,提前激活冗余感知系统。改进后,相同路段的数据枯竭率降至0.1次/公里,且所有触发均发生在系统主动请求人类接管的合规流程内。
这个案例揭示了自动驾驶数据处理的深层矛盾:系统需要足够数据维持认知,但过度依赖数据又会导致决策延迟。我们的解决方案是在贝叶斯框架下重构感知模块,通过先验知识库为数据注入语义上下文。当实时数据流中断时,系统可调用高精地图中的历史数据、交通流预测模型以及车辆运动学约束,构建出满足决策需求的最小数据集。这种「数据精炼」技术使系统在完全无实时数据输入时,仍能维持15秒的有效决策能力——恰好覆盖内环高架最危险的分流区通行时间。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com