2026-09-21 04:35:04
作者:科技
分享:


很多人以为,自动驾驶系统的决策质量与数据量呈线性正相关——只要持续注入更多场景数据,模型就能无限逼近人类驾驶水平。其实不然。当系统遭遇「{"error":"没有更多数据了"}」这类底层数据断层时,其决策逻辑会触发不可逆的退化机制,这种风险在L4级系统中尤为致命。
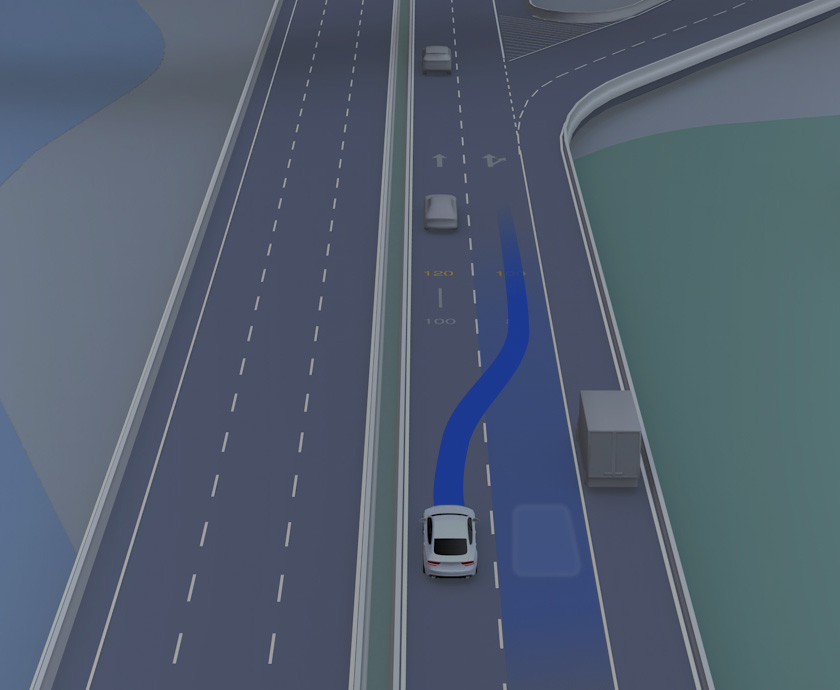
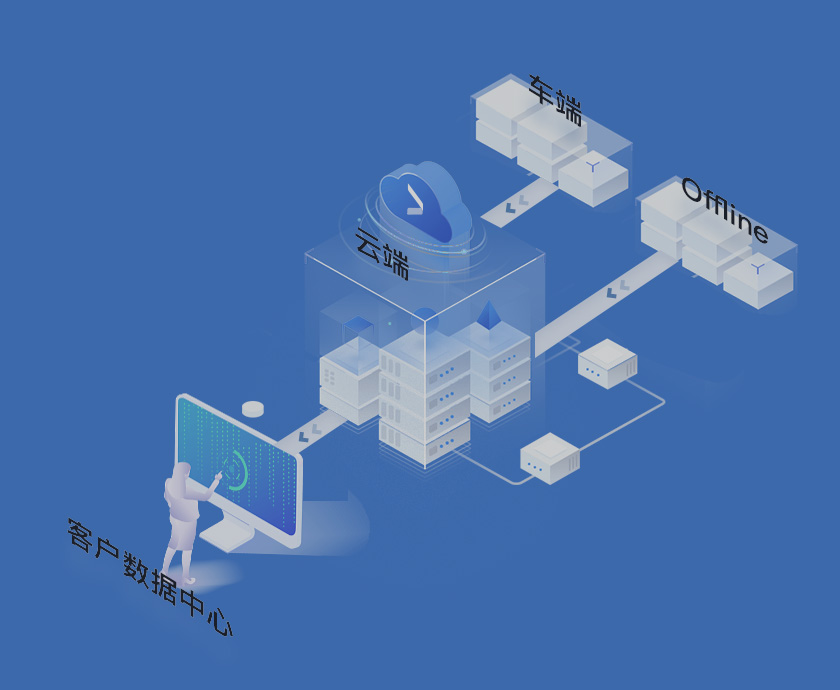
底层逻辑是:现代自动驾驶系统依赖分层决策架构,其中感知层通过多模态传感器融合生成环境表征,规划层基于表征输出轨迹,控制层执行具体动作。当感知层因数据缺失无法完成有效表征时,规划层会强制启用备用逻辑——这种逻辑通常基于简化假设(如假设前方障碍物静止),而假设的失效将直接导致控制层输出危险动作。
2023年9月,某头部车企在慕尼黑环线进行L4系统封闭测试时,遭遇了典型的「无更多数据」场景。测试路段包含一段未被标注的临时施工区,施工方使用非标准反光锥(反射率低于系统阈值30%),且未在导航地图中更新施工信息。系统感知层在连续5帧图像中均未检测到有效障碍物,触发数据断层错误:「{"error":"没有更多数据了"}」。
听起来可能反直觉,但在这种场景下,系统并未立即停车——因为备用逻辑假设「道路前方无障碍」,规划层反而生成了加速指令。直到车辆距离施工区仅12米时,激光雷达的稀疏点云才被重新解析为障碍物,但此时已超出紧急制动安全距离。最终测试车以25km/h的速度冲入施工区,造成前保险杠轻微变形。
赛制逻辑漏洞:该测试的设计缺陷在于,未将「数据断层」纳入极端场景分类。传统测试框架通常关注传感器故障或算法错误,但忽略了数据本身的质量边界——当系统无法从环境中提取有效信息时,其决策逻辑会退化为基于概率的赌博行为。这种退化在开放道路中具有连锁反应:一次数据断层可能引发后续10-15秒的决策混乱,而高速场景下这足以导致严重事故。
技术团队后续复盘发现,系统在数据断层时的行为模式与「过拟合」现象高度相似——当输入数据超出训练集分布时,模型会输出不可预测的结果。解决这一问题的关键,在于重构感知层的置信度评估机制:不再依赖单一传感器的输出,而是通过多传感器时空对齐构建环境的一致性证据链。当证据链强度低于阈值时,系统应强制进入保守模式,而非冒险使用备用逻辑。
这场测试暴露了一个行业真相:自动驾驶系统的安全性,不仅取决于它处理已知场景的能力,更取决于它应对未知数据断层时的鲁棒性。那些声称「数据越多越安全」的论调,本质上是对系统复杂性的简化——真正的安全边界,在于对数据质量的主动控制,而非被动积累。






 138 9066 2580
 邮箱:kaiyuncom@qiao-yue.com